В Пензе разработан шестиногий робот для спасательных операций
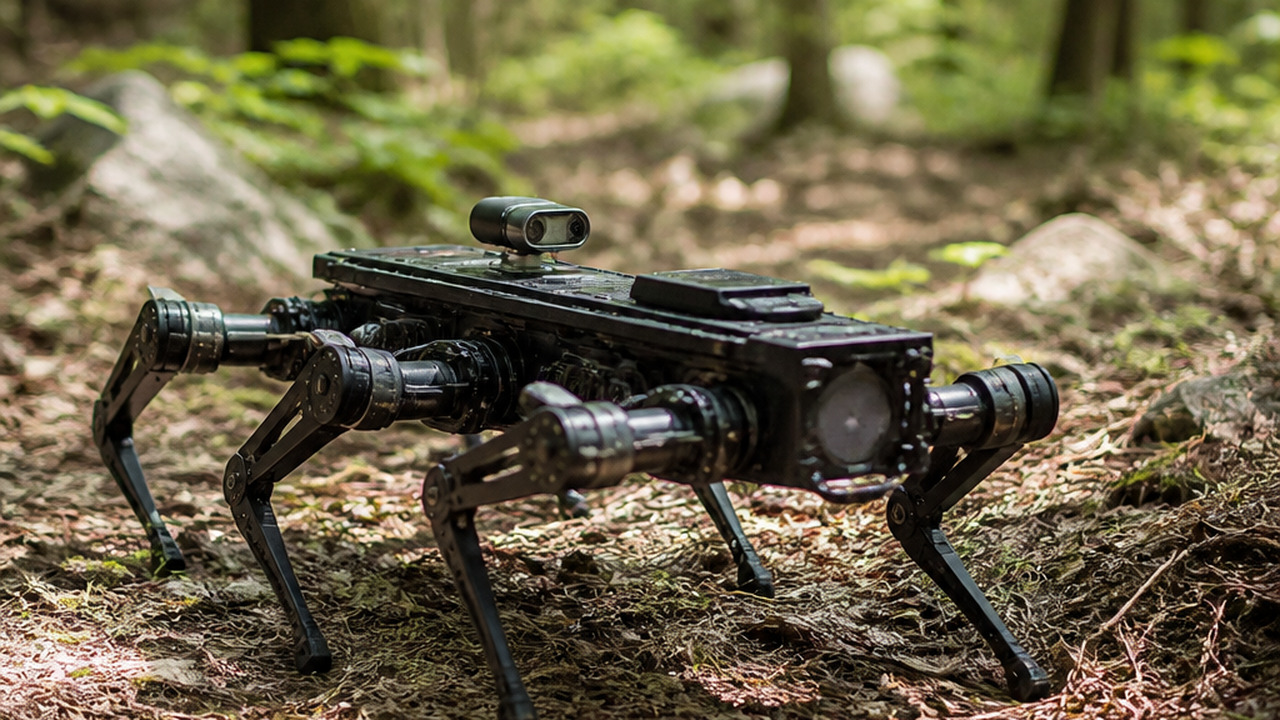
Специалисты Пензенского государственного университета создали автономного бионического шестиногого робота-гексапода, предназначенного для спасательных операций и инспекции трубопроводов. Разработка была поддержана грантом "Умник" Фонда содействия инновациям. Об этом сообщает сайт ТАСС.
Ученые ПГУ разработали прототип бионического шагающего робота, который может функционировать в опасных для человека условиях. Устройство предназначено для поиска людей в труднодоступных местах, доставки грузов и оборудования, а также для проверки нефтегазопроводов. Основное отличие от аналогичных устройств — полная автономность: обработка данных и принятие решений осуществляется бортовой системой управления без использования облачных сервисов. В процессе работы получены два государственных свидетельства на регистрацию программ для ЭВМ.
Рабочий прототип проходит дополнительные испытания в ПГУ. К нему подключен HDMI-кабель, который выводит на дисплей параметры движения и показания датчиков. Прототип весит 5,5 кг и состоит из деталей, напечатанных на 3D-принтере. Он может работать до шести часов благодаря двум аккумуляторам: один питает систему управления, другой — сервоприводы.
Конструкция робота включает шесть конечностей с радиальным расположением, что обеспечивает высокую статическую и динамическую устойчивость при движении по сложной местности. Благодаря этой конструкции, робот может преодолевать препятствия, такие как бревна и кустарники.
В отличие от колесных и гусеничных платформ, гексапод отличается малогабаритностью и высокой проходимостью. Система управления обрабатывает данные навигации и датчиков, встроенных в конечности. Робот оснащен трехмерным лидаром с дальностью измерения 30 м и ультразвуковым дальномером для обнаружения ям, что позволяет ему эффективно оценивать обстановку.
Разработка планируется использовать в нефтегазовой отрасли, где модульная система позволяет адаптировать набор датчиков под конкретные задачи, что особенно важно для узких труб, где ручная инспекция невозможна.